一文搞懂mmWave Sensing雷达技术的工作原理
- 29 Jun, 2026
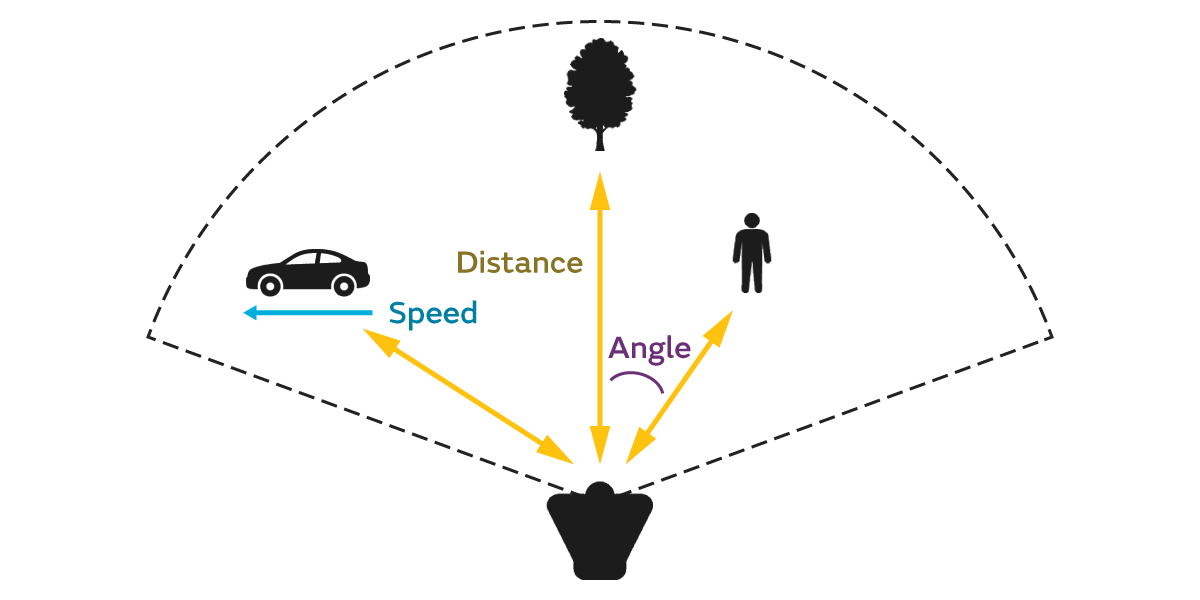
总的来说,雷达(最初是“无线电探测和测距”的缩写)是一种通过向被测目标发射电磁波(无线电波),然后测量被反射回来的无线电波来探测到目标的距离、速度和方向的设备。
在雷达技术的发展史上,脉冲法(Pulse Method)和调频连续波(FMCW)是两种最经典且截然不同的体制。脉冲法是传统雷达(如大型军用雷达、早期气象雷达)的基石,而 FMCW 则是现代消费类和车载毫米波雷达的绝对主力。
本文详细总结了脉冲法和在毫米波雷达领域应用非常广泛的FMCW模式的工作原理。
什么是毫米波?
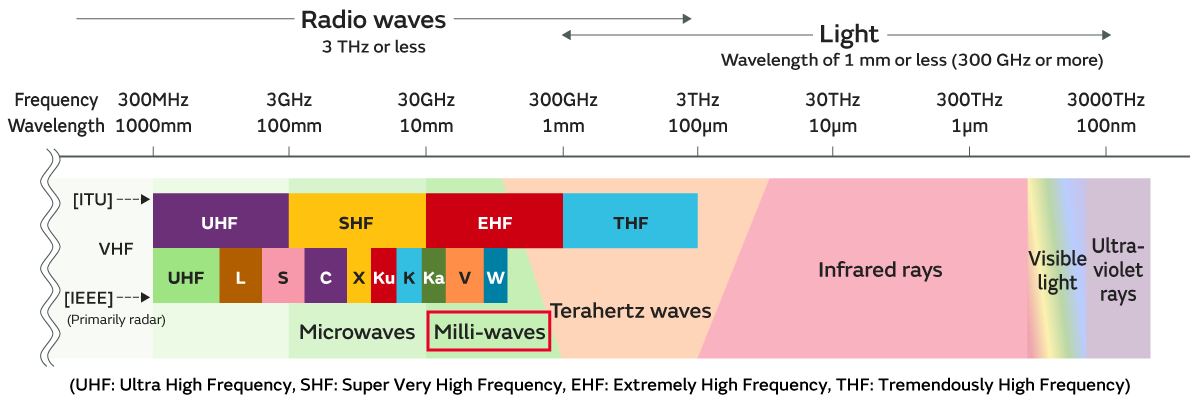
毫米波(mmWave)顾名思义,是指波长在1毫米到10毫米之间的电磁波,其对应的频率范围大致在 30 GHz 到 300 GHz 之间。它们被称为毫米波,正是因为它们的波长以毫米 (mm) 为单位进行测量的。
当然事实上,毫米波的频率范围并没有严格的定义。例如,目前分配给全球5G通信的26 GHz和28 GHz频段也被视为毫米波。
目前在在消费类和车载电子中,目前最常被工程化应用的是 24 GHz(正逐渐被淘汰)、60 GHz、77 GHz 和 79-81 GHz 频段。
下图显示了毫波波在无线电波分类的频段和波长范围。它们被称为毫米波,正是因为它们的波长以毫米 (mm) 为单位进行测量的。
脉冲法的工作原理
脉冲法的工作原理和过程非常符合我们的直觉,它的核心思想:雷达发射一个极短的高功率电磁波脉冲,然后静静地等待接收反射回来的信号。
需要注意,在脉冲法的工作模式下,雷达每次发射出去的那个极短的脉冲(比如持续 1 微秒),其内部包含的是高频的震荡电磁波。这个波的频率就是载波频率,它在脉冲持续期间**通常是固定不变的。**相当于雷达的每次发射,都是在这个极短的时间内(如下图的蓝色脉冲)发射一个固定载波频率的电磁波信号,其接收到的回波自然也就是相同的载波频率信号。
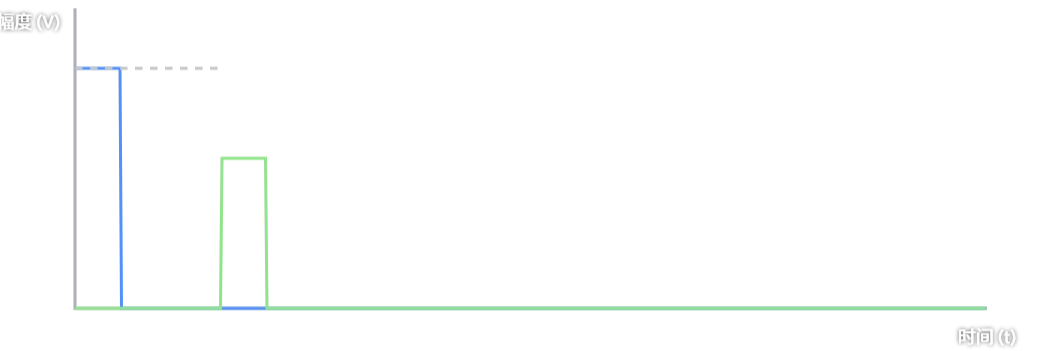
**因此,使用脉冲法测距的工作原理就是利用发射信号和接收信号之间的时间差(ToF)。**电磁波以光速 $c$ 传播,雷达记录发射脉冲的时刻和接收到反射脉冲的时刻,计算出时间差 $\Delta t$(即飞行时间 Time of Flight),然后使用以下公式就可以计算出来物体的距离:
$$ R = \frac{c \cdot \Delta t}{2}
$$
而对于使用脉冲法进行测速而言,则需要使用到多普勒相位移(Doppler Phase Shift)。其工作原理是:如果目标是移动的,单个脉冲就只能测出距离,无法直接测速。在这种情况下要测速的话,雷达必须发射一串脉冲(Pulse Train)。当目标移动时,相邻两个脉冲往返的距离发生了微小变化,这会导致反射回来的电磁波相位发生改变。雷达通过对比连续多个脉冲的接收相位差,利用多普勒效应解算出目标的径向速度。
雷达如何一次性测试多个目标的距离?
当雷达的脉冲发射出去后,雷达的接收机就会一直处于开启状态,对应的高速 ADC会连续记录接收到的信号电压。此时,雷达发射波覆盖范围内的所有目标,处于不同距离的这些目标会向接收机反射各自的回波,因此接收机的电压曲线上会出现多个波峰。
当然,这里有一个雷达的**距离分辨率(Range Resolution)**的概念。这个概念是指雷达能够区分两个靠得很近的物体的能力。比如,对于汽车电子领域的雷达侦测而言,一辆车旁边紧贴着站着一个人,雷达在屏幕上是显示一个大圆点,还是两个独立的小圆点?如果两者之间的距离过近,雷达接收机接收到的回声就没法区分,只能认为是一个目标。
只要这些物体在距离上的间隔,大于雷达的距离分辨率,它们在雷达的接收机上接收到的就是先后到达的、互不重叠的独立回声。雷达的 DSP 只需要去利用这条时间轴上有几个波峰,以及它们各自的时间戳,就能一次性解算出所有目标的距离。
为什么消费级/车载电子的雷达无法使用脉冲法?
这主要是因为: 毫米波雷达要求的距离分辨率通常在厘米级。
在脉冲雷达中,为了区分这两个目标,它们各自反射回来的回声(脉冲)在时间轴上绝对不能重叠,也就是说这两个目标之间的距离一定要大于雷达系统的距离分辨率。
假设两个物体前后相距 $\Delta R$,电磁波打到后面那个物体再返回,需要多走 $2 \times \Delta R$ 的距离,这段多出来的飞行时间就是:
$$ \Delta t = \frac{2 \cdot \Delta R}{c} $$
而为了让前一个物体的回声彻底结束,后一个物体的回声才开始,雷达发射出来的脉冲本身的持续时间(脉冲宽度 $\tau$)就必须小于这个时间差 $\Delta t$。
按照以上公式和理论,如果要区分的两个目标的最小距离是15cm,那么雷达发射器每次发出的脉冲宽度就必须满足以下条件:
$$ \tau < \frac{2 \times 0.15}{3 \times 10^8} = 1 \times 10^{-9} \text{ 秒} = 1 \text{ 纳秒} $$
但是,要在低成本车规级和消费级的雷达芯片上处理 1ns 的信号会存在很大问题:
- 雷达探测距离的远近,取决于发射出去的总能量(能量 = 功率 $\times$ 时间)。如果只有 1ns 的时间来发射能量,为了让电磁波飞到 100 米外还能有足够的回波,就必须在这极其短暂的 1 ns 内,爆发出几百甚至上千瓦的瞬时峰值功率(Peak Power)。这在传统的基于CMOS工艺的芯片上是做不到的。
- 在接收端同样会存在问题:根据奈奎斯特采样定律,想要在数字世界里还原一个 1 纳秒宽的波形,雷达接收机 ADC 的采样率至少要达到几个 GSPS。这对于几美金的消费级和汽车电子领域的芯片同样是不现实的。
- 另外,要精确计算几十皮秒($10^{-12}$ 秒)级别的时间差来测距,对于雷达系统内部时钟的要求也极高,芯片内部的时钟(PLL/VCO)必须极其稳定,抖动极小。这种高精度的时钟网络在低成本 SoC 上很难实现。
这就是为什么在消费类和汽车电子领域,毫米波雷达最终抛弃了简单的脉冲法,转向了 FMCW(调频连续波)的原因所在。
FMCW模式的工作原理
消费级和车载领域目前最主流的毫米波雷达技术是 FMCW(Frequency Modulated Continuous Wave,调频连续波)。
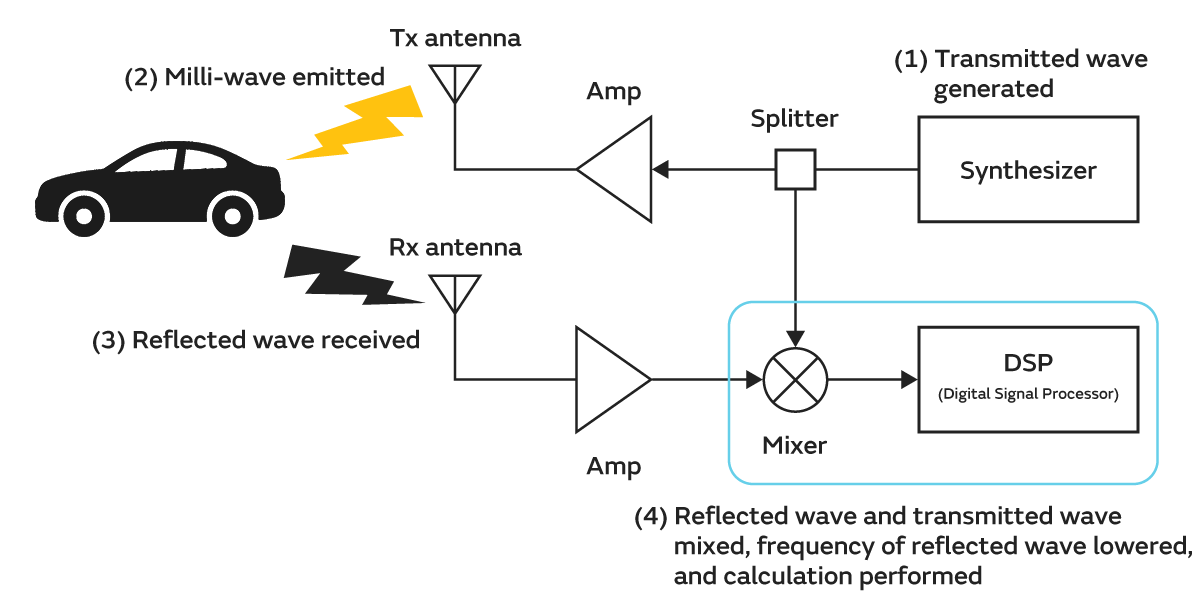
下图是一个典型的FMCW毫米波雷达的系统框图:
在FMCW模式下,整个雷达系统的工作步骤如下:
- 步骤 1:发射波生成。系统中的合成器(Synthesizer)产生特定频率的毫米波信号,这个信号通过分配器(Splitter)分成两路:一路送往发射天线(Tx antenna),用于向外发射。另一路送往混频器(Mixer),作为后续处理过程的参考信号。
- 步骤 2:毫米波发射。经过放大器(Amp)放大后的毫米波信号由发射天线向目标(如汽车)发射。
- 步骤 3:接收反射波。目标物体会反射部分毫米波信号,反射波由接收天线(Rx antenna)接收,并通过放大器放大后送入混频器Mixer。
- 步骤 4:混频与信号处理。在混频器Mixer中,将接收到的反射波与参考信号进行混频相乘,过滤掉高频部分后,会得到一个低频的 中频信号(IF Signal, Intermediate Frequency)。将该中频信号送入数字信号处理器(DSP),通过计算可以得到目标的距离、速度等信息。
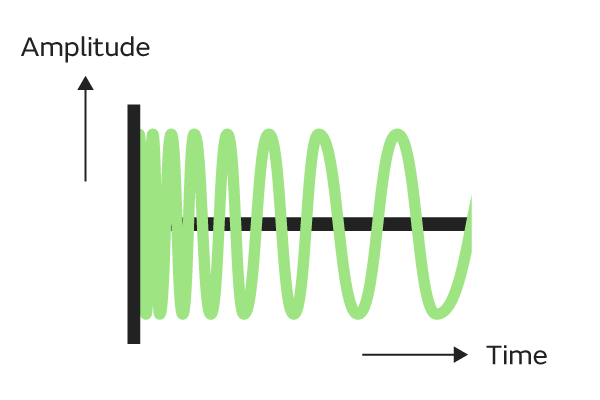
需要注意的是,在该模式下,毫米波雷达并不像脉冲雷达那样发射短暂的电磁波脉冲,而是持续、不间断地发射频率随时间线性变化的连续波,这种波形被称为 Chirp(线性调频脉冲)。
中频信号的计算流程和工作原理
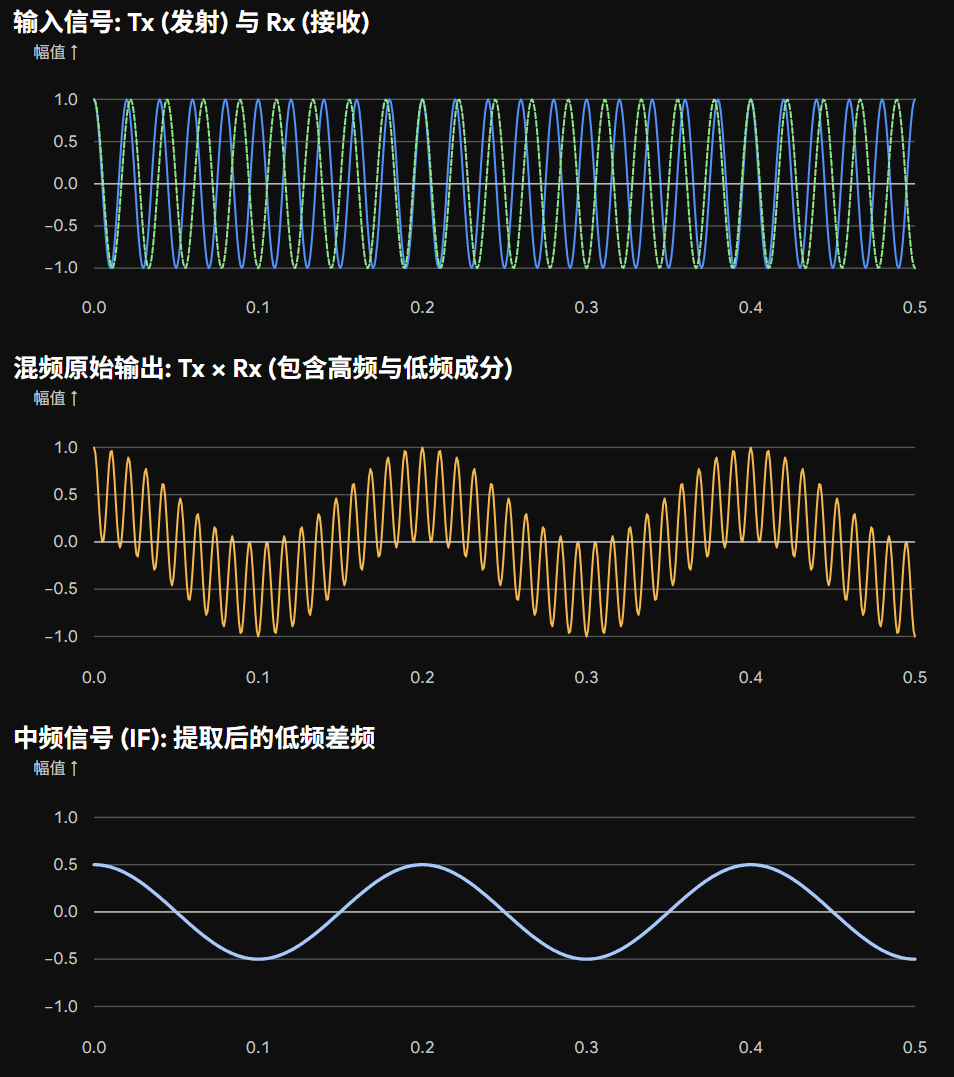
在极短的一个瞬间,可以把发射信号(Tx)和接收信号(Rx)看作是两个高频的余弦波(正弦波同理)。假设在某一时刻:
• 发射信号 (Tx): 频率为 $f_{TX}$ (比如 77.005 GHz),表达式为 $S_{TX} = \cos(2\pi f_{TX} t)$
• 接收信号 (Rx): 频率为 $f_{RX}$ (比如 77.000 GHz),表达式为 $S_{RX} = \cos(2\pi f_{RX} t)$
对于雷达硬件中的混频器而言,其物理作用就是将这两个电压信号进行乘法运算。
根据三角函数的积化和差公式:
$$ \cos(A) \cdot \cos(B) = \frac{1}{2} [\cos(A+B) + \cos(A-B)] $$
将上面的 Tx 和 Rx 的表达式代入,混频器输出的原始信号 $S_{out}$ 就变成了:
$$ S_{out} = \frac{1}{2} \cos(2\pi (f_{TX} + f_{RX}) t) + \frac{1}{2} \cos(2\pi (f_{TX} - f_{RX}) t) $$
以上这个公式的结果,两个单一的高频波相乘后,变出了两个全新的波:
- 和频分量 ($f_{TX} + f_{RX}$): 这两个频率相加,变成了一个大约 154 GHz 的超高频信号。
- 差频分量 ($f_{TX} - f_{RX}$): 这两个频率相减,变成了一个只有 5 MHz($77.005 - 77.000$)的低频信号。
而在混频器的输出端,硬件电路上一定会紧跟着一个低通滤波器。这个低通滤波器的效果,就是把上面和频后的超高频信号过滤掉,只保留差频信号分量。这个差频分量信号,也就是后续用于进行距离和速度计算的中频信号。
而这个中频信号经过以上处理以后只有5MHz,低成本的处理器也可以轻松应对。
通过中频信号计算距离和速度
基于以上得到的中频信号来计算距离的过程比较简单。因为中频信号的频率实际上是收发信号的频率之差,所以这个频率 $f_{IF}$ 实际上完美正比于目标的距离 $R$。
$$ f_{IF} = \frac{2 \cdot S \cdot R}{c} $$
其中 $S$ 是 Chirp 扫频斜率($\text{Hz/s}$),$c$ 是光速。
那么雷达的接收机在接收到回波信号,并对其生成的中频信号进行采样以后,只要对每一个 Chirp 的采样点执行一次一维快速傅里叶变换,将时域的中频信号转换到频域,得到中频信号的频率$f_{IF}$ 以后,就可以使用以上公式计算出来距离了。所以单个 Chirp 信号就可以计算得到目标的距离。
计算速度就稍微麻烦一些,需要依赖于连续两个 Chirp 信号序列的计算结果。
如果目标在移动的话,因为连续两个Chirp之间的时间间距非常短,因此一般情况下它在连续的 Chirp 之间会产生极其微小的位移(通常在微米级),这个微小位移无法显著改变计算得到的距离,但却会导致相邻两个 Chirp 的 FFT 峰值处的复数相位 $\phi$ 发生一定的线性漂移。
相邻两个Chirp之间的相位差可以使用以下公式表示:
$$ \Delta \phi = \omega_d \cdot T_c = \frac{4\pi \cdot v \cdot T_c}{\lambda} $$
其中 $v$ 是目标相对速度,$T_c$ 是 Chirp 周期,$\lambda$ 是电磁波的波长。
所以通过FFT计算到连续两个 Chirp 序列FFT峰值的相位差,就可以使用以上公式倒推计算出来目标的相对运动速度 $v$ 。