YOLOv5模型的配置文件详解
- 30 Oct, 2025
本文配合YOLOv5模型的架构图,对该模型的yaml配置文件各个部分的配置参数细节内容进行了详细的总结和解释,有助于更细致的理解模型不同规模版本之间的差异。
在YOLOv5之前的版本中,普遍采用cfg文件对其各种配置参数进行控制。从YOLOv5版本开始,正式采用了yaml配置文件格式。YOLOv5的配置文件在其源代码目录的models子目录下,该目录默认情况下包含有yolov5n.yaml、yolov5n.yaml、yolov5n.yaml、yolov5n.yaml、yolov5n.yaml共五个模型配置文件,分别对应各个不同规模的模型结构。
- 有关YOLOv5模型的不同版本之间的差异,可以参考YOLOv5模型的不同版本总结。
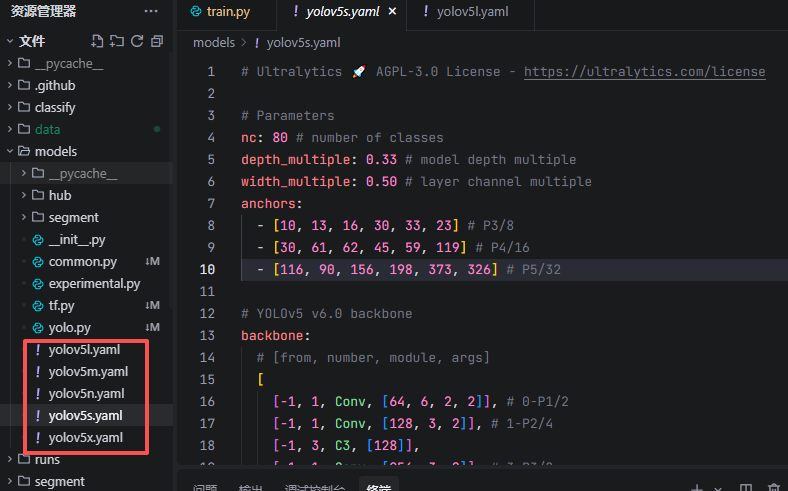
从这个配置文件的结构上看,YOLOv5的配置参数信息可以分为全局参数部分和网络结构参数部分,而网络结构参数部分又可以分为backbone和head两个子部分。
全局参数
配置文件的全局参数部分如下所示:
# Parameters
nc: 80 # number of classes
depth_multiple: 1.0 # model depth multiple
width_multiple: 1.0 # layer channel multiple
anchors:
  - [10, 13, 16, 30, 33, 23] # P3/8
  - [30, 61, 62, 45, 59, 119] # P4/16
  - [116, 90, 156, 198, 373, 326] # P5/32
nc
nc(number of classes)这个参数比较简单,就是用于定义模型需要检测的目标类别数量。因为YOLOv5模型默认是使用COCO数据集训练的,所以这里默认的80就是COCO数据集所支持的目标类别数量。如果要使用自定义数据集对YOLOv5模型进行从头训练的话,nc对应为自己数据集所支持的类别数量(在数据集配置文件中设置并覆盖网络模型配置文件中的nc设置值)。
depth_multiple
depth_multiple是一个缩放因子,用于实现对网络结构中主干网路和颈部网络每个CSPBlock(在YOLOv5 v6.0中被称为C3模块)中所包含的残差块(Bottleneck模块)的数量的控制。下图是YOLOv5网络中CSPBlock的结构。这里的depth_multiple就表示下图中n(也就是DarknetBottleneck残差块的数量)的数量。每个CSPBlock中包含的DarknetBottleneck残差块的数量越多,自然就表示网络的深度越深,这就是depth的由来。
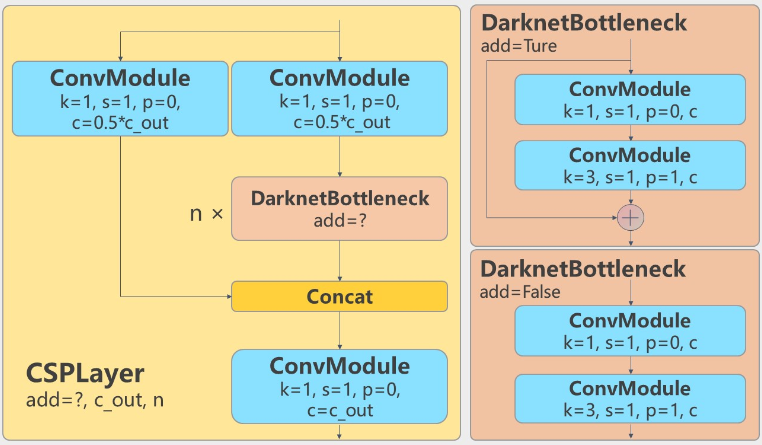
与depth_multiple参数相关的计算代码如下:
n = max(round(n * depth_multiple), 1) if n > 1 else n # depth gain`
其中的n是在配置文件中预设的模块重复次数,max()函数用于确保计算后的模块数是一个不小于1的整数。以YOLOv5s为例,主干网络部分第三个CSP Layer的配置为[-1, 9, C3, [512]],即这个CSP Layer中包含有连续9个残差块DarknetBottleneck,YOLOv5s的depth_multiple为0.33,因此在YOLOv5s中该层实际的残差块数量 = max(round(9 * 0.33), 1) = max(round(2.97), 1) = 3。这意味着,在YOLOv5s中,这个位置原本设计重复9次的C3模块,最终只会堆叠3次。
YOLOv5各种不同规模模型的depth_multiple参数及其对应的CSP Layer残差块的数量如下图所示:
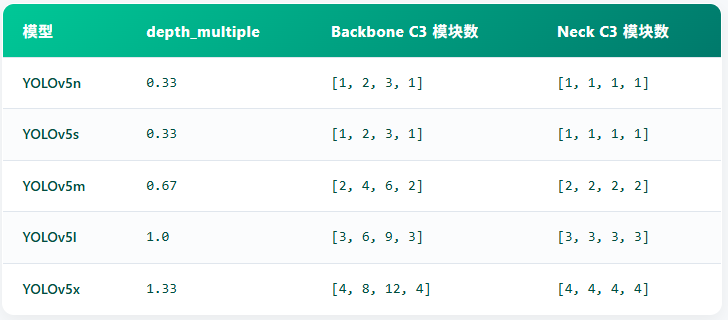
depth_multiple
width_multiple的逻辑与depth_multiple类似,通用是以乘数因子的形式控制着网络中所有卷积层和C3模块(包括主干网络和颈部网络部分)的输出通道数(即特征图的卷积核数量)。在YOLOv5的模型构建过程中,width_multiple参数会与配置文件中的预设通道数相乘,然后通过make_divisible函数确保结果是8的倍数(为了GPU计算效率):
c2 = make_divisible(c2 * width_multiple, 8)以YOLOv5s的第一个卷积层为例,在配置文件中的预设通道数:[64, 6, 2, 2](表示默认设置的输出通道数为64),YOLOv5s对应的width_multiple参数为0.50,在这种情况下,第一个卷积层实际输出的通道数为:64 × 0.50 = 32,这就意味着在YOLOv5s中,原本设计输出64个通道的卷积层,实际上只输出32个通道。
下图是YOLOv5各个不同规模模型的默认width_multiple参数:
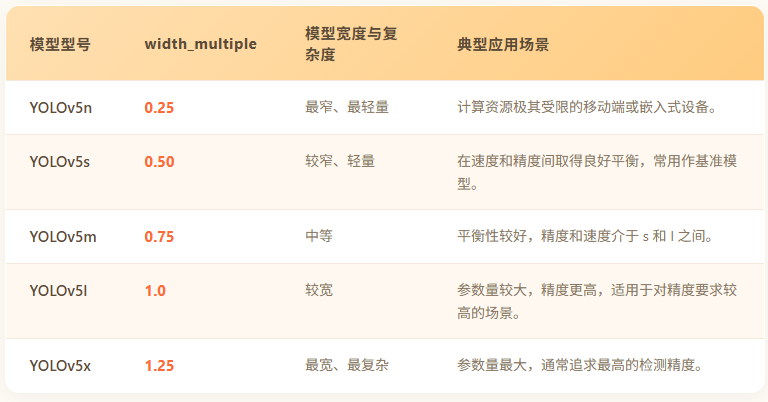
anchor
与YOLOv3和v4版本相同,YOLOv5版本同样通过Anchor锚框机制来预设的目标检测边界框尺寸,以帮助模型更准确地定位和识别目标。YOLOv5模型的主干网络输出大中小三种尺寸分辨率的特征图,每个特征图的每个网格会放三个不同尺寸和长宽比的anchor框:
anchors:
  - [10,13, 16,30, 33,23]  # P3/8 - 小目标检测
  - [30,61, 62,45, 59,119] # P4/16 - 中目标检测
- [116,90, 156,198, 373,326] # P5/32 - 大目标检测- 配置文件中的anchor配置信息总共三行,分别对应不同尺度的特征图:P3/8、P4/16、P5/32。
- 每行包含3组宽高值,每组代表一个anchor的[width, height]。
- 小特征图(P5/32)使用大anchor检测大目标,中特征图(P4/16)使用中等anchor检测中等目标,大特征图(P3/8)使用小anchor检测小目标
对比以上YOLOv5模型配置文件中提供的默认anchor参数,会发现其与YOLOv3-输出、Anchor与损失函数的进化总结中YOLOv3模型基于COCO数据集使用k-means机制统计出来的anchor框尺寸完全一致,也就是说,这个配置文件中所设置的anchor框的尺寸是基于COCO数据集的。
实际上在使用自定义数据集进行训练的时候,YOLOv5模型会首先使用一个Auto Learning Bounding Box Anchors的机制,检查自定义数据集的anchor先验框的尺寸与配置文件中提供的anchor参数的设置值(基于COCO数据集)是否基本匹配。如果匹配的话继续使用参数文件指定的默认anchor框进行训练,如果不匹配就会重新使用k-means方法计算这个自定义数据集自身的anchor,并在后续训练过程中使用自己计算的anchor。
与数据集配置选项的冲突
除了YOLOv5各个不同规模的模型配置文件之外,在调用train.py对模型进行自定义数据训练时,还需要设置自定义训练数据集的配置文件(数据集配置文件在data目录下)。而各个数据集的配置文件中也有nc或者anchors等配置选项,那么数据集的这些配置选项与模型的配置选项之间是什么关系呢?
答案是:YOLO训练脚本会优先采用数据配置文件中的配置选项。如果模型配置文件(如yolov5s.yaml)中的nc值与数据集配置文件中的nc选项不同,终端上会打印出警告信息:Overriding model.yaml nc=80 with nc=5。这表示程序正自动将模型输出层的类别数从默认值(例如COCO数据集的80类)覆盖成训练数据集的实际类别数(例如5类)。
在yolo.py源代码文件DetectionModel Class的实现中有以下代码,可以看到:在数据集配置文件中提供了nc和anchors参数的情况下,YOLO会使用数据集配置文件(如data/VOC.yaml)中的配置选项覆盖掉模型配置文件(如models/yolov5s.yaml)中的配置选项。
# Define model
        ch = self.yaml["ch"] = self.yaml.get("ch", ch)  # input channels
        if nc and nc != self.yaml["nc"]:
            LOGGER.info(f"Overriding model.yaml nc={self.yaml['nc']} with nc={nc}")
            self.yaml["nc"] = nc  # override yaml value
        if anchors:
            LOGGER.info(f"Overriding model.yaml anchors with anchors={anchors}")
            self.yaml["anchors"] = round(anchors)  # override yaml value
网络结构参数
YOLOv5的网络结构通过如下列表的形式对网络的每一层进行定义:[from, number, module, args]。以下对各个参数做详细解释和总结。
from用于指定当前层的输入来自哪一层:
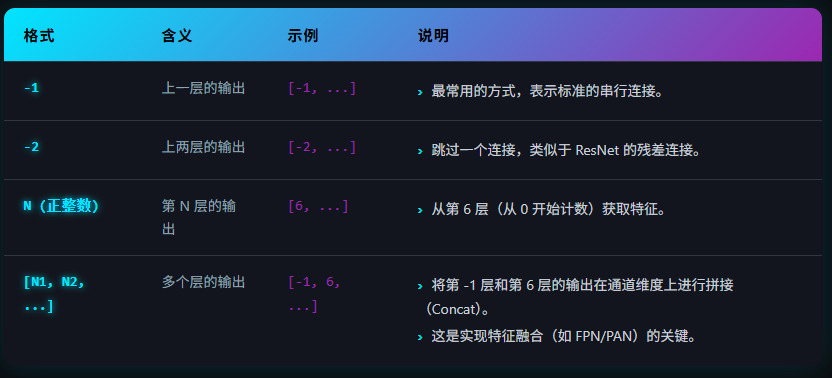
主干网络backbone的设置,每一层基本上都是从上一层接收数据,因此这里的from设置为-1就可以了。在head部分中定义的颈部网络结构,包含有很多类似 [-1, 6]这样的设置,这表示将上一层(通常是上采样后的结果)与骨干网络中的第6层(一个高分辨率的特征图)进行拼接,用于融合深层语义信息和浅层位置信息。
number参数定义了当前模块需要重复堆叠的次数。对于普通的卷积层Conv和SPPF这类不需要重复堆叠的结构,该参数设置为1。对于C3模块,该参数与前面详细解释的depth_multiple参数协同工作,最终的堆叠次数= number× depth_multiple (结果四舍五入取整,且至少为1)。
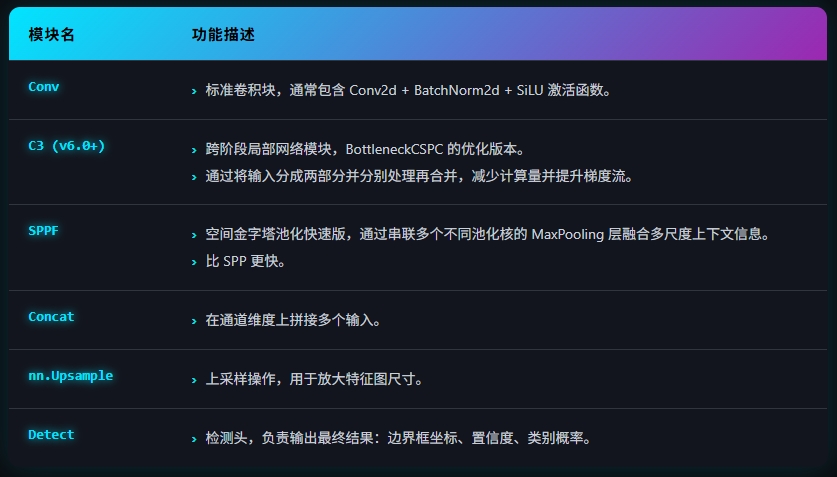
module参数指定了该网络层使用的网络模块。在YOLOv5网络结构的定义上用到的网络模块的类型如下图所示:
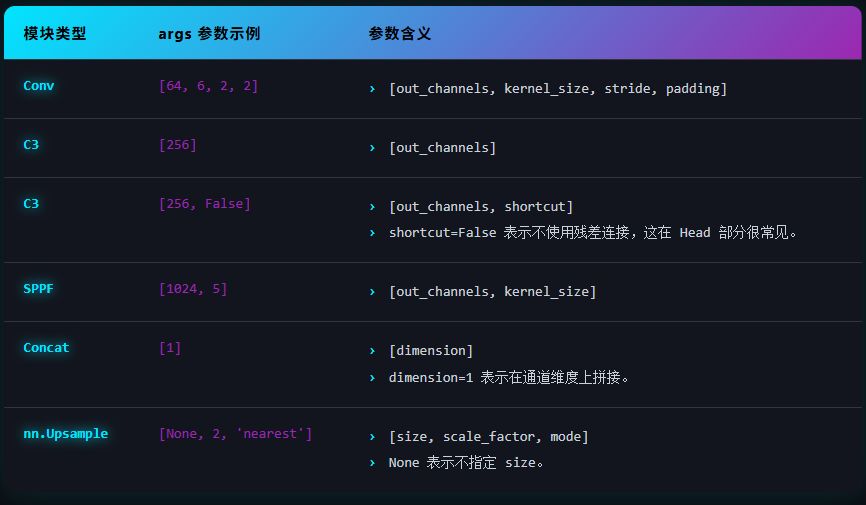
args通过列表的形式详细定义module所需要的模块参数。参数的具体含义取决于模块类型,其设置格式如下图所示。
在配置文件的网络结构参数部分,分别使用Backbone和Head两个段定义了主干网络和颈部网络的结构。
Backbone
主干网络结构的配置如下所示:
# YOLOv5 v6.0 backbone
backbone:
  # [from, number, module, args]
  [
    [-1, 1, Conv, [64, 6, 2, 2]], # 0-P1/2
    [-1, 1, Conv, [128, 3, 2]], # 1-P2/4
    [-1, 3, C3, [128]],
    [-1, 1, Conv, [256, 3, 2]], # 3-P3/8
    [-1, 6, C3, [256]],
    [-1, 1, Conv, [512, 3, 2]], # 5-P4/16
    [-1, 9, C3, [512]],
    [-1, 1, Conv, [1024, 3, 2]], # 7-P5/32
    [-1, 3, C3, [1024]],
    [-1, 1, SPPF, [1024, 5]], # 9
  ]
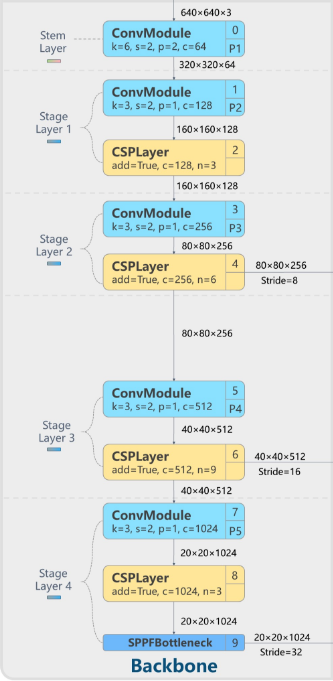
对比以上主干网络的配置,与主干网络的结构图就比较好理解了,整个网络结构由上到下:
- 卷积块,6x6,stride=2,64通道
- 卷积块,3x3,stride=2,128通道
- C3块,128通道
- 卷积块,3x3,stride=2,256通道
- C3块,256通道
- 卷积块,3x3,stride=2,512通道
- C3块,512通道
- 卷积块,3x3,stride=2,1024通道
- C3块,1024通道
- 最后是一个SPPF模块,1024通道
Head
Head部分实际上主要定义的是YOLOv5颈部网络的结构。以下为YOLOv5模型配置文件默认的head部分的参数:
# YOLOv5 v6.0 head
head: [
    [-1, 1, Conv, [512, 1, 1]],
    [-1, 1, nn.Upsample, [None, 2, "nearest"]],
    [[-1, 6], 1, Concat, [1]], # cat backbone P4
    [-1, 3, C3, [512, False]], # 13

    [-1, 1, Conv, [256, 1, 1]],
    [-1, 1, nn.Upsample, [None, 2, "nearest"]],
    [[-1, 4], 1, Concat, [1]], # cat backbone P3
    [-1, 3, C3, [256, False]], # 17 (P3/8-small)

    [-1, 1, Conv, [256, 3, 2]],
    [[-1, 14], 1, Concat, [1]], # cat head P4
    [-1, 3, C3, [512, False]], # 20 (P4/16-medium)

    [-1, 1, Conv, [512, 3, 2]],
    [[-1, 10], 1, Concat, [1]], # cat head P5
    [-1, 3, C3, [1024, False]], # 23 (P5/32-large)

    [[17, 20, 23], 1, Detect, [nc, anchors]], # Detect(P3, P4, P5)
  ]
看上去比backbone部分稍微难理解一点,但是仍然结合YOLOv5模型网络架构图中的Neck网络部分就比较清楚了:
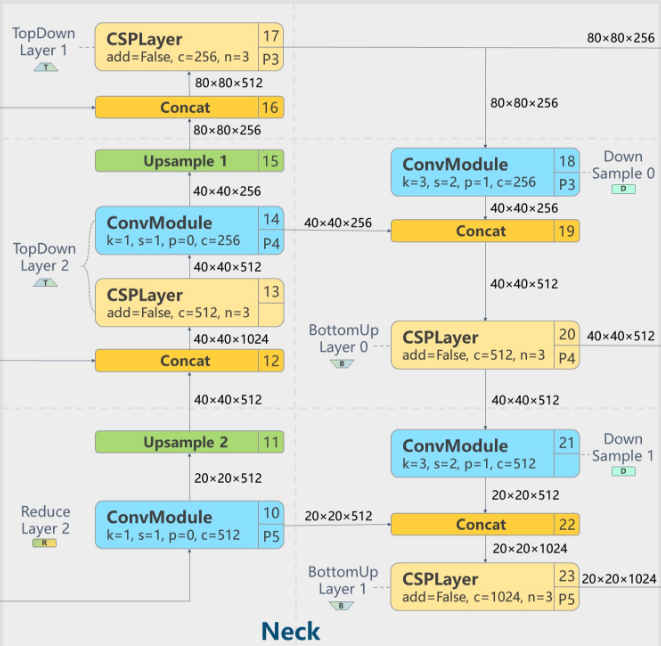
对于上面配置文件中配置信息的解读,从架构图左下角第10层的卷积块开始,这个卷积层的from参数为-1,表示从主干网络最后的SPPF层接收输入在第10层(也就是卷积层)进行卷积处理,然后送到第11层上采样模块Upsample 2来进行上采样…以此类推,直到最后在第23层即最后一个CSPLayer上输出。
配置文件的最后一句[[17, 20, 23], 1, Detect, [nc, anchors]]表示从17、20、23层这三层输出检测信息,用于最终在模型的检测头上输出最终的检测结果。